 LEYOUNG
Giriş
Polat konstruksiýalary, gämi gurluşygy, gurluşyk tehnikasy we basyş astynda işleýän gaplar ýaly agyr senagat pudaklary uzyn bölekleri awtomatik, ýokary takyklykda we bir bitewi prosesde işläp bejermäge geçýär. Adaty portally alaw kesijilerde ölçeg çäklendirmeleri bar, adaty robot gollary ýeterlik uzaklyga ýetmeýär, gyralary el bilen ýapgyt kesmegiň netijesi bolsa birmeňzeş däl. Akylly termiki kesiş enjamlaryny on ýyldan gowrak wagt bäri işläp taýýarlaýan Wuxi LEYOUNG Laser Technology pol relsinde hereket edýän 7 okly hyzmatdaş robot iş stansiýasyny hödürleýär. Ol kislorod we ýangyç gazy bilen kesýär. Özara doly sazlaşykly 7 okly hereket gurluşy, BOCHU-nyň täze akylly dolandyryş ulgamy, AI arkaly görüş we kod ýazmazdan programmirlemek ygtybarly alaw kesiş tehnologiýasy hem-de tutuş prosesiň sanly dolandyrylyşy bilen utgaşýar. Bu çözgüt uglerodly polatdan iri bölekleriň başlangyç şekillerini awtomatik kesmäge hem-de galyň listleri netijeli, tygşytly we birmeňzeş hilli işläp bejermäge mümkinçilik berýär.
Maglumat: galyň listleri işläp bejermekdäki esasy meseleler
Ýerli önümçilikde agyr şaýlaryň başlangyç şekillerini kesmekde birnäçe päsgelçilik bar:
– Adaty portally kesijiler diňe tekizlikde 2D kesişi ýerine ýetirýär. Olar giňişlik profillerini we dürli burçly üznüksiz ýapgyt gyralary kesip bilmeýär. Şonuň üçin soňundan frezerlemek ýa-da ýylmamak gerek.
– Berkidilen 6 okly robotlaryň ýetýän aralygy çäkli. 6m-den uzyn listler bölekleýin kesilýär, netijede basgançak yzlary we jemlenýän ölçeg ýalňyşlyklary döreýär.
– Adaty enjamlarda robota hereketleri el bilen öwretmek we iş böleklerini ýörite berkidijiler bilen ýerleşdirmek gerek. Bu ýokary hünär talap edýär, dürli işlere uýgunlaşmagy we bölekleri erkin ýerleşdirmegi kynlaşdyrýar.
– Ýapgyt kesiş görnüşleri çäkli, şonuň üçin dürli önümçilik talaplaryny kanagatlandyryp bilmeýär.
– El bilen alawly kesiş operatoryň tejribesine köp derejede bagly. Şonuň üçin kesiş burçy üýtgäp durýar, köp şlak galýar we kebşirlemezden öň ep-esli ýylmamak gerek bolýar.
– Örän galyň listlerde (30mm+) plazma we lazer üçin sarp edilýän şaýlar gymmat düşýär. Adaty enjamlar galyň materiallarda çykdajy bilen hili deňagramly saklap bilmeýär.
Barlag we işläp taýýarlama toparymyz bu iş stansiýasyny döretmek üçin köp okly hereket algoritmlerini, agyr ýük üçin pol relsli geçirijini, alaw gazynyň takyk dolandyryşyny we akylly görüşi birleşdirdi. Stansiýa programmirlemegiň çylşyrymlylygyny, ýerleşdirişiň çäklerini we ýapgyt kesiş görnüşleriniň azlygyny ýeňip geçýär. Uzak hereket aralygyny, çeýe 3D kesişi, doly awtomatlaşdyrmany we galyň listleri tygşytly işläp bejermegi üpjün edýär.
Maşyn arhitekturasy we esasy tehniki artykmaçlyklary
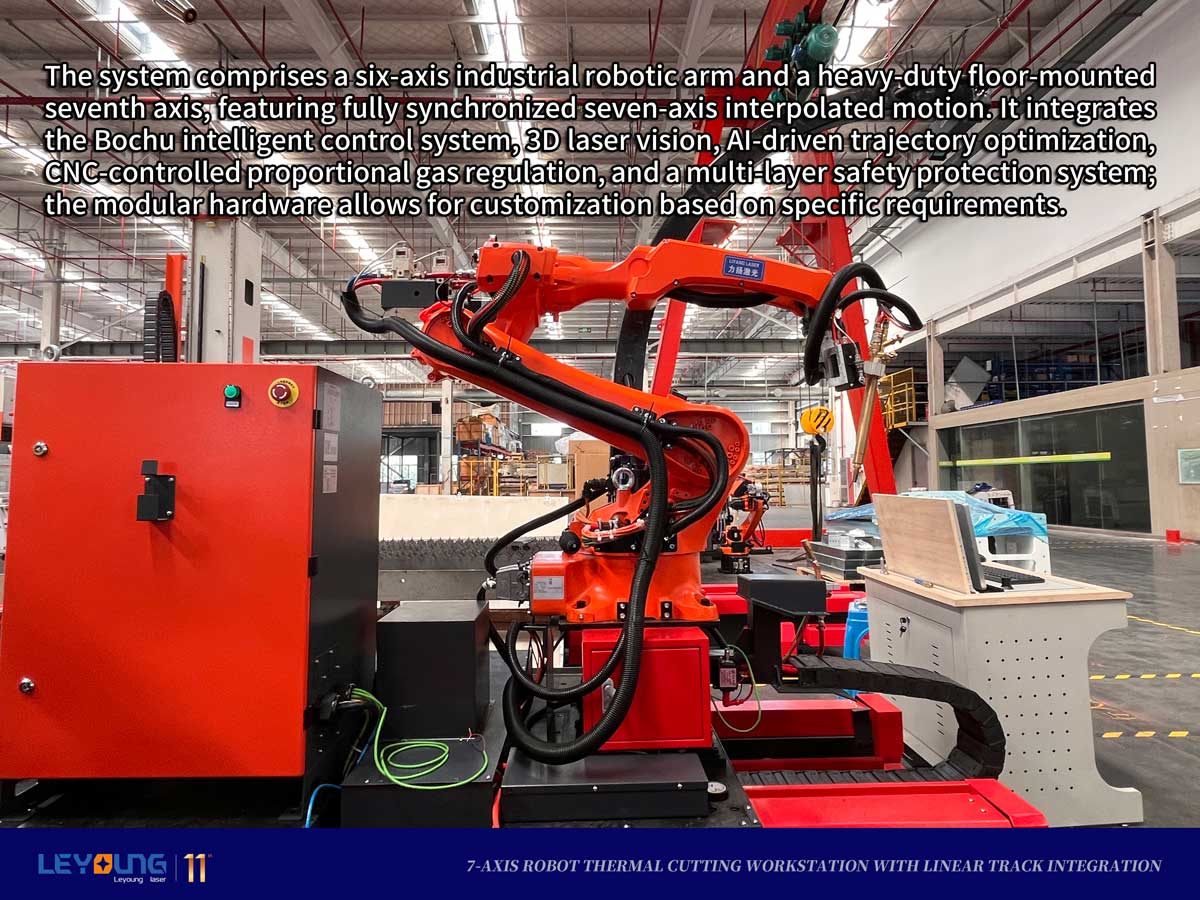
Ulgamda 6 okly senagat robot goly we agyr ýük üçin pol relsli ýedinji ok bar. Olar interpolýasiýaly hereket üçin doly sinhronlaşdyrylan. Ulgama BOCHU-nyň akylly dolandyryşy, lazer stereogörüşi, AI arkaly hereket ýoluny sazlamak, kesiji başyň beýikligini serwo bilen dolandyrmak, gazyň akymyny CNC arkaly proporsional sazlamak we köp derejeli howpsuzlyk goragy girýär. Modul gurluş enjamlary aýratyn zerurlyklara laýyklaşdyrmaga mümkinçilik berýär. Esasy artykmaçlyklar:
1 Doly 7 okly sinhronlaşdyrma, örän uzyn iş böleklerini yz galdyrmazdan kesmek
Pola öňünden oturdylýan berkidilen agyr ýük relsiniň modul uzynlygy 3 metrden 20m-e çenlidir. Dişli tagta we şesternýa arkaly işleýän iki serwo hereketlendirijiniň elektron düzedişi rels bilen robot golunyň hereketini doly interpolýasiýa edýär. Uzyn polat listler, guty kesimli pürsler we diň bölekleri basgançak yzy galmazdan bir geçişde kesilýär. Ölçeg gyşarmasy ≤0.1mm/10m, ýapgyt kesiş burçunyň gyşarmasy ±1°. Robotyň bilek bogny J6 okunda çäksiz aýlanýar we –20°-dan +65°-a çenli ýapgyt kesýär. Bir gurnamada I, V, Y, K görnüşli we burçy üýtgeýän ýapgyt kesimleri ýerine ýetirýär.
2 Uzak möhletli takyklygy üpjün edýän berk, agyr ýükli gurluş
Esas we hereketli karetka galyň kebşirli guty gurluşyndan ýasalýar. Içki dartgynlyk yrgyldy we tebigy köneliş arkaly aýrylýar. Taplanan ugrukdyryjy relsler we boşluga garşy spiral dişli geçiriji ±0.02mm/m gaýtalama takyklygyny üpjün edýär. Enjam ýylylygyň täsirinden döreýän yrgylda we deformasiýa garşy durýar, 24/7 üznüksiz işläp bilýär we ýyllaryň dowamynda takyklygyny az ýitirýär.
3 Iň ýokary alaw kesmegiň hili
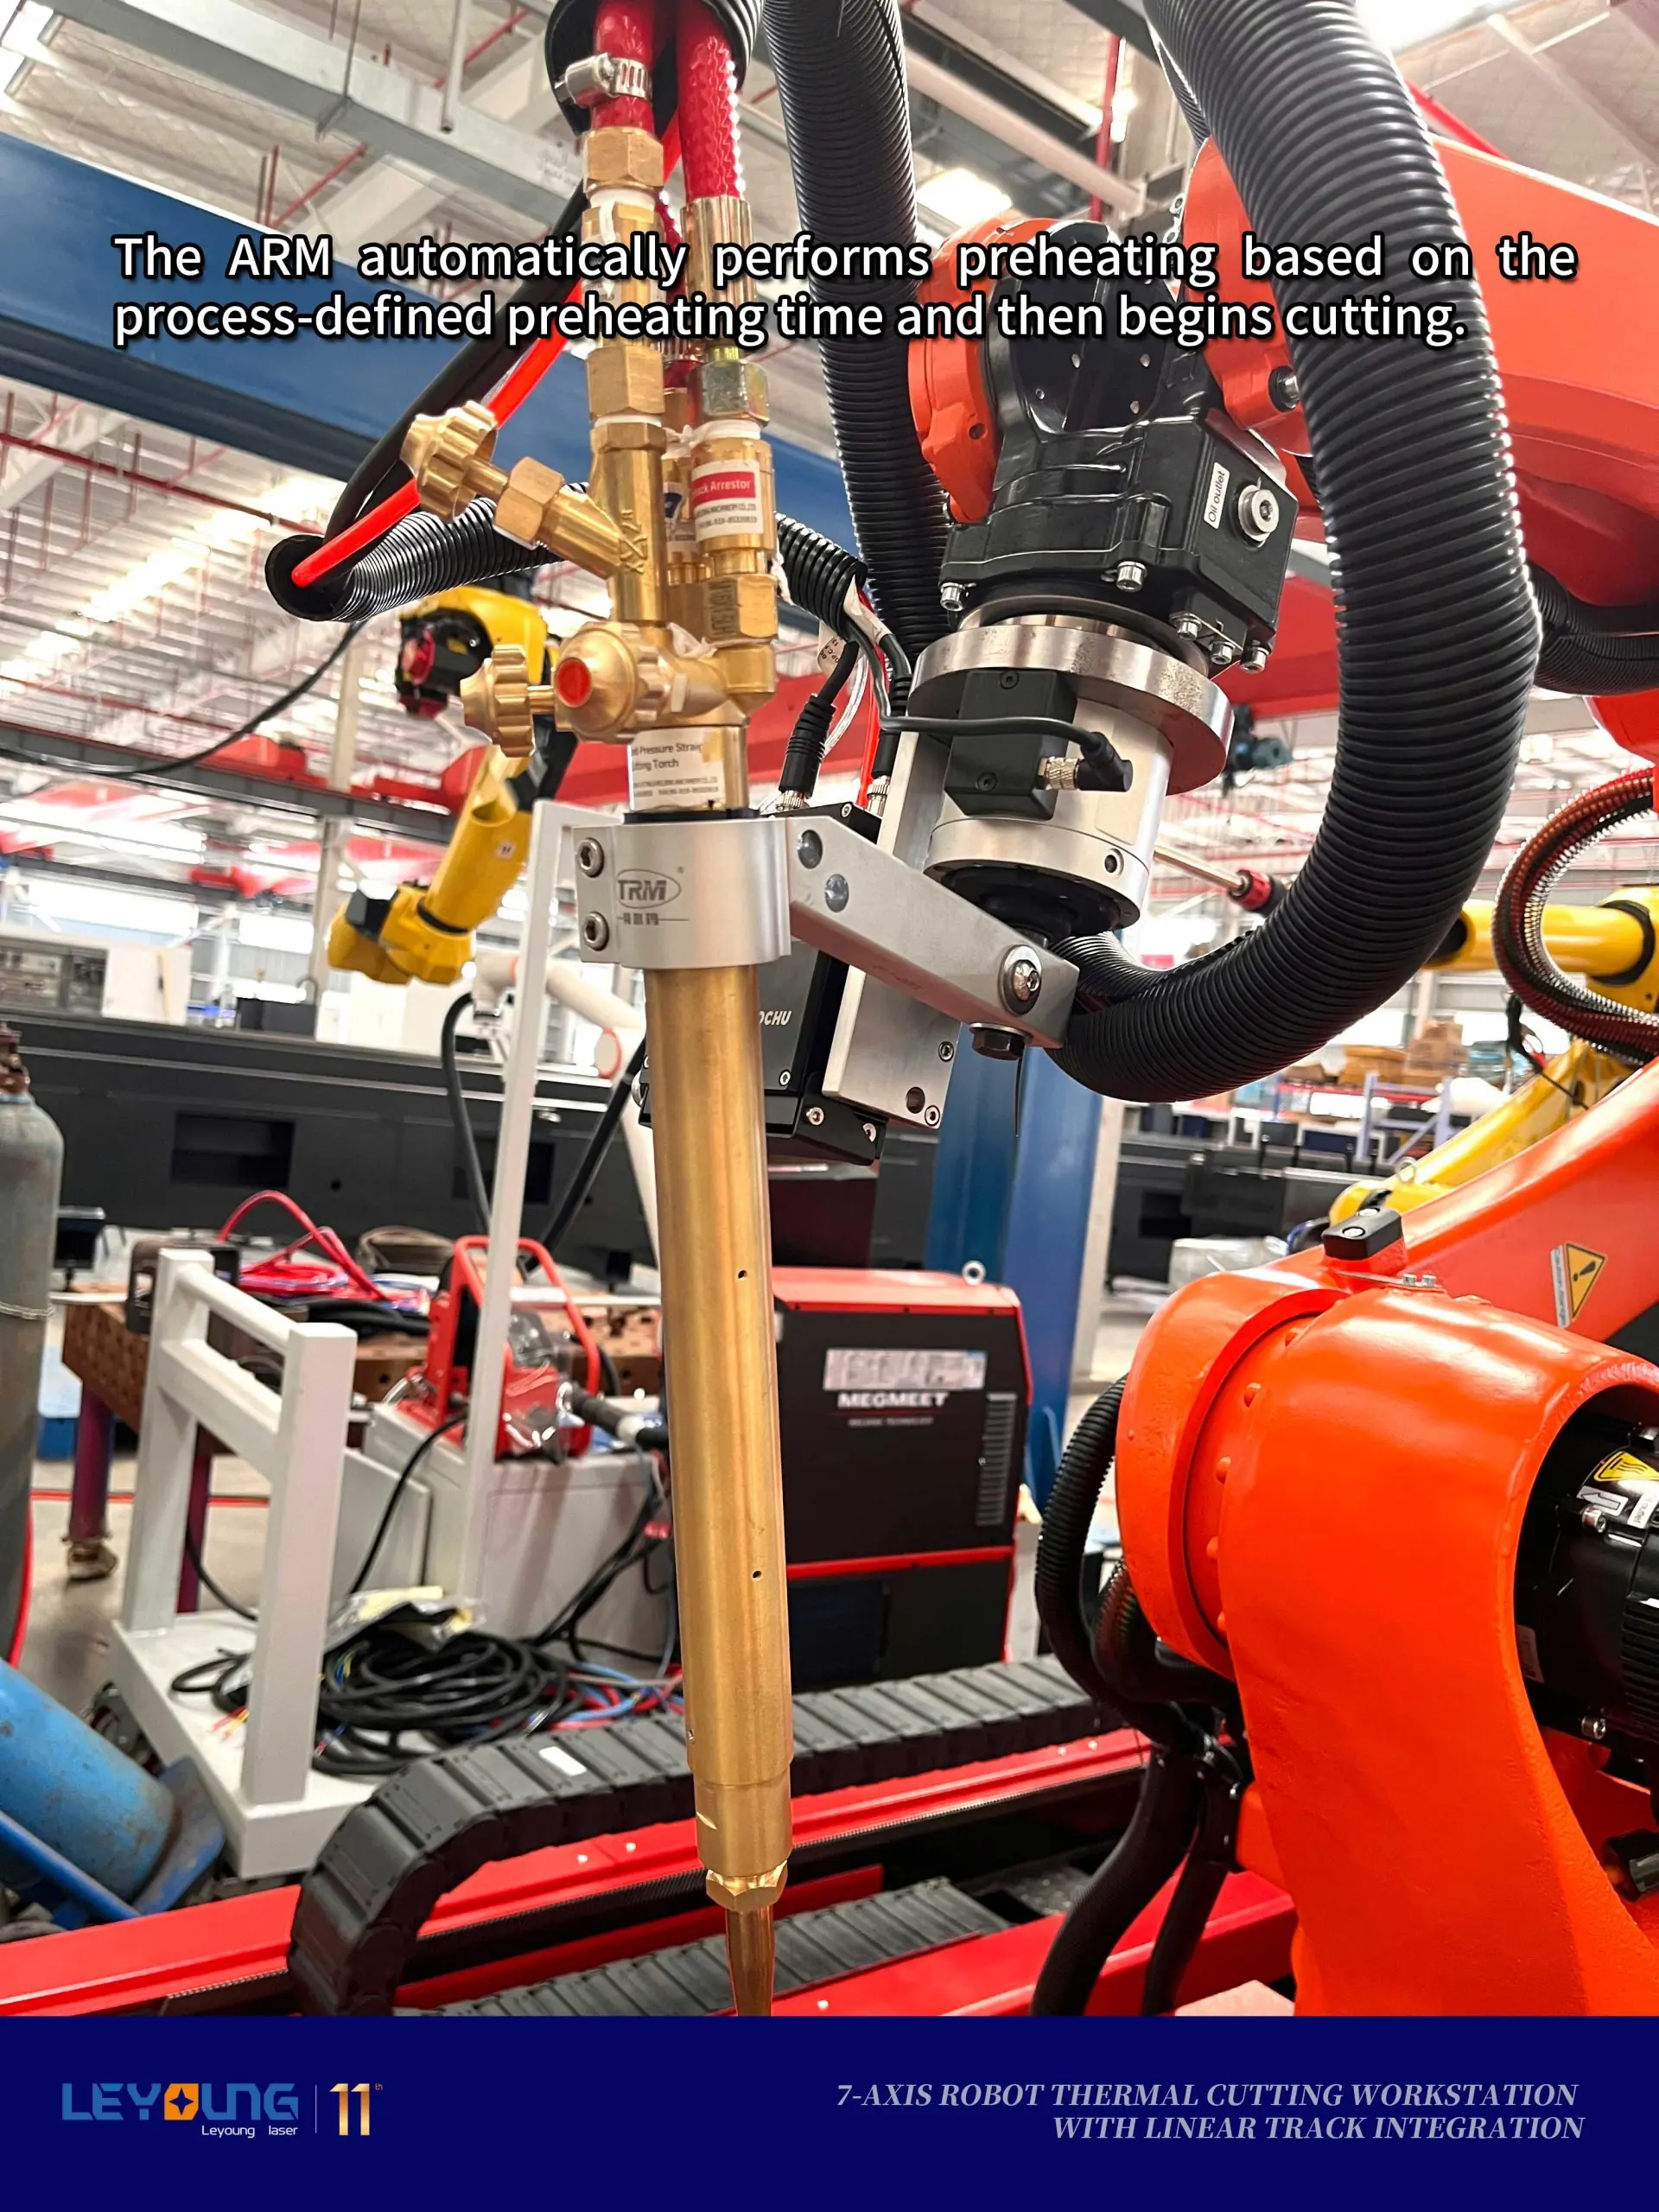
Enjam 5–100mm galyňlykdaky uglerodly polady we az legirlenen marganesli polady işläp bejerýär. THC serwo ulgamy bilen beýikligi dolandyrylýan iki kanally, aýry CNC kesiji başlar birmeňzeş, göni kesim döredýär. Ýokarky gyralar arassa, aňsat aýrylýan şlak az, ýylylygyň täsir edýän zolagy (HAZ) dar, ýapgyt kesilen ýüzler bolsa tekiz bolýar (burç gyşarmasy ±1°). Tapgyrlaýyn öndürilen bölekleriň hili birmeňzeş bolup, ýylmamak üçin zerur zähmeti 60%-den gowrak azaldýar. Ulgam propan, asetilen ýa-da tebigy gaz bilen işleýär. Dört basgançakly proporsional klapanlar öňünden gyzdyrma, deşme, kesme we dugany öçürme wagtynda gazy awtomatik sazlaýar. Bu, metalyň ýanyp deşilmeginiň ýa-da kesimiň doly bolmazlygynyň öňüni alýar.
4 BOCHU akylly ulgamy we stereogörüş: kod ýazmazdan ýa-da robota hereketleri öwretmezden doly awtomatik işlemek
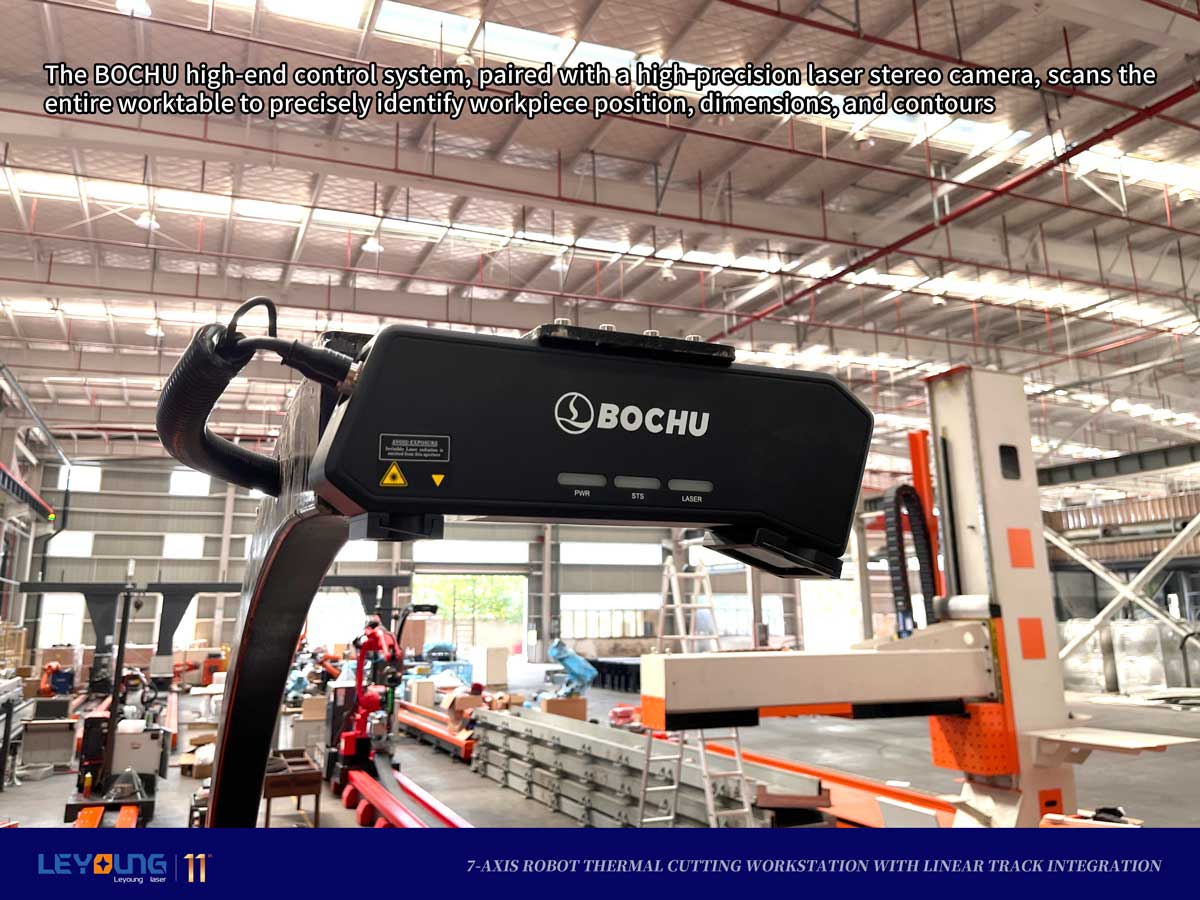
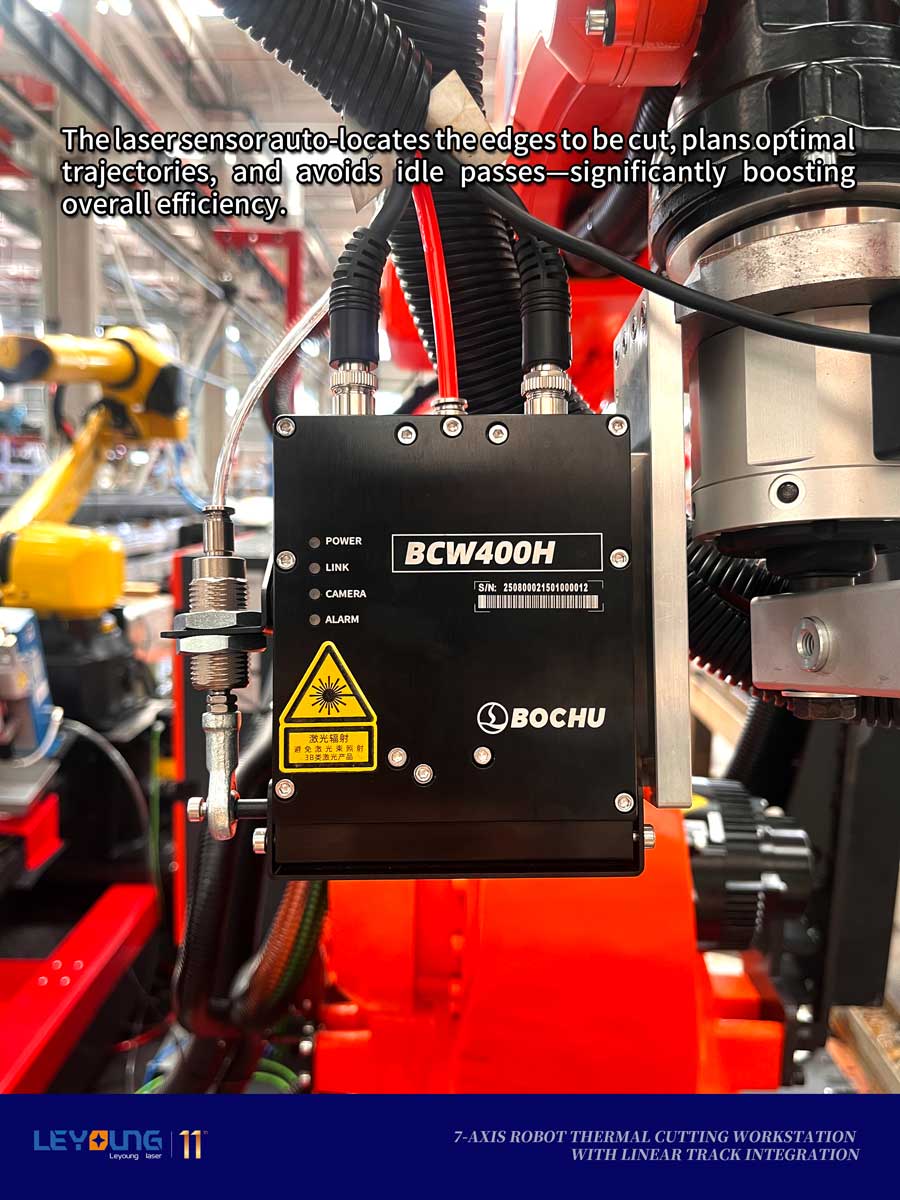
Ýokary takyklykly lazer stereokamera bilen işleýän BOCHU dolandyryş ulgamy iş bölekleriniň ýerleşişini, ölçeglerini we daşky suduryny takyk kesgitlemek üçin tutuş iş stoluny skanirleýär. Lazer datçigi kesiljek gyralary awtomatik tapýar, iň amatly hereket ýollaryny meýilleşdirýär we boş geçişleri azaldýar. Bu umumy öndürijiligi ep-esli ýokarlandyrýar. El bilen programma ýazmak ýa-da robota hereket nokatlaryny öwretmek gerek bolmaýar, operator üçin hünär talaplary ýeňilleşýär we önümçiligi çalt başlatmak bolýar.
5 Çylşyrymly şekiller üçin ýapgyt kesişiň dürli görnüşleri
BOCHU ulgamynyň iş algoritmleri göni, tegelek, içki tegelek, burçy üznüksiz üýtgeýän we böleklere bölünen ýapgyt gyralary kesmäge mümkinçilik berýär. Bu dürli konstruksiýalar we kebşirlenen gurluşlar üçin amatly. Ol el bilen ýerine ýetirilýän birnäçe soňky iş tapgyryny azaldýar we bölegiň bitewiligini gowulandyrýar.
6 Iş bölegini erkin ýerleşdirmek — ýörite berkidiji gerek däl
Lazer görüş we akylly kompensasiýa bilen köp iş bölekleri, ýörite gurallar ýa-da el bilen deňleşdirilmezden, bir stoluň üstünde özbaşdak pozisiýalara we ugurlara ýerleşdirilip bilner. Ulgam her bölegi awtomatiki usulda tanap, iň amatly kesiş ýoluna gabat gelýär we pozisiýa gyşarmalarynyň öwezini dolýar - köp dürli, kiçi partiýa, garyşyk çyzykly önümçilik üçin çeýeligi ep-esli ýokarlandyrýar.
7 Galyň listleri tygşytly işläp bejermek, sarp edilýän şaýlar we tehniki hyzmat üçin az çykdajy
Galyňlygy 30mm-den ýokary bolan uglerodly polady alaw bilen kesmek, plazma ýa-da lazer bilen deňeşdirilende sarp edilýän şaýlaryň çykdajysyny ep-esli azaldýar. Elektrodlar ýa-da keramiki soplolar gerek däl. Gaz ulgamynda köp basgançakly basyş sazlaýjylary, alawyň gaz turbasyna yza gaýtmagynyň öňüni alýan gury gorag enjamlary we gazy ýapyjy klapanlar bar. Bular gaz sarp edilişini gözegçilikde saklamaga mümkinçilik berýär. Ýapyk polat kabel zynjyrlary şlanglary we kabelleri goraýar, näsazlyklaryň sanyny azaldýar hem-de gündelik tehniki hyzmaty aňsatlaşdyrýar.
8 Dürli önümçilik ýerleşişleri üçin modully sazlama
Relsiň uzynlygyny, robotyň ýük göterijiligini, ýetýän aralygyny we ýapgyt kesiş hereketiniň aralygyny sargyt boýunça sazlap bolýar. Ulgam özbaşdak öýjük bolup işläp ýa-da awtomatik iş üçin material daşaýan liniýalar we akylly tekjeler bilen birleşip bilýär. Ethernet we RS485 portlary MES ulgamy hem-de sanly ekiz gözegçilik panelleri bilen birikmäge mümkinçilik berýär. Kesiş wagty, gaz sarp edilişi we programma parametrleri doly yzarlanyp, kärhananyň sanlylaşdyrylmagyna ýardam berýär.
Esasy amaly pudaklary
Uglerodly polatdan agyr we uzyn bölekleriň başlangyç şekillerini köp mukdarda kesmek we gyralaryny awtomatik ýapgyt işlemek üçin niýetlenen:
Gämi gurluşygy we açyk deňiz desgalary: paluba bölekleri, germew listleri we deňizde ulanylýan galyň profiller.
Köprüleriň polat konstruksiýalary: guty kesimli pürsler, H şekilli pürsler we uzyn ýapgyt gyraly ýük göteriji listler.
Ýel energiýasy: diň flanesleri, agyr profilli we ýapgyt gyraly esasy karkaslar.
Basyş astynda işleýän gaplar: dürli kebşir hanasy standartlaryna laýyk baş we gabyk listleri.
Gurluşyk we magdan tehnikasy: karkaslar, deňagramlaşdyryjy agramlar we könelmäge çydamly galyň listler.
Ýük göteriji enjamlar we agyr infrastruktura: iri karkaslar, esaslar we konstruksiýa şaýlarynyň başlangyç şekilleri.
Gymmatlyk
BOCHU dolandyryşy we lazer görüşli AI bilen işleýän täze 7 okly pol relsli robot iş stansiýasy adaty termiki kesişiň bäş esasy çäklendirmesini çözýär: gysga hereket aralygy, diňe 2D görnüşde işlemek, çylşyrymly programmirlemek, ýapgyt kesimiň ýeke görnüşi we iş bölegini ýerleşdirmek üçin ýörite berkidijileriň zerurlygy. Onuň bäş esasy artykmaçlygy bar: örän uzyn hereket aralygy, 3D görnüşde dürli ýapgyt gyralary kesmek, kod ýazmazdan doly awtomatik işlemek, iş böleklerini erkin ýerleşdirmek we galyň listleri ýokary takyklykda, tygşytly kesmek.
Hereket ýoluny akylly sazlamak boş hereketleri azaldýar we öndürijiligi ýokarlandyrýar. Awtomatlaşdyrma zähmet çykdajylaryny peseldýär, dürli ýapgyt gyralary kesmek mümkinçiligi soňraky iş ädimlerini azaldýar, iş böleklerini erkin ýerleşdirmek bolsa dürli önümçilik talaplaryna uýgunlaşýar. Kärhananyň içinde bu çözgüt iş ädimlerini, ýylmamak üçin zerur zähmeti we kemçilikleriň paýyny azaldyp, netijeliligi artdyrýar. Şeýle hem infrastruktura, deňiz we agyr inženerçilik pudaklarynda has uly, has takyk we has akylly böleklere bolan islegi kanagatlandyrmaga, hili, öndürijiligi we umumy çykdajyny deňagramly saklamaga ýardam berýär.
Wuxi LEYOUNG Laser önümçiligiň amaly talaplaryna üns bermegini dowam etdirýär. Geljekki görnüşlerde görüşe esaslanýan akylly öwezini doluş, birnäçe stanogyň bilelikde kesmegi we uzakdan tehniki hyzmat modullary bolar. Bu agyr termiki kesişi awtomatlaşdyrmak boýunça tekliplerimizi giňelder. Jikme-jik tehniki maglumatlar, ýörite çözgütler, nusga synaglary ýa-da kärhana sapary üçin habarlaşyp bilersiňiz.